InductionMotor
誘導電動機のスキュー解析:三次元多層法による評価
誘導電動機のロータバースキューを三次元多層法で表現した解析例です。二次元モデル、三層モデル、フル三次元モデルのロータバー電流とトルク、軸方向電磁力を比較し、スキュー効果と計算コストを読み解きます。
誘導電動機のスキューをどう評価するか
誘導電動機のロータバーにスキューを設けると、固定子スロットとの位置関係が軸方向でずれ、トルクリプルが変わります。一方、ロータバーを斜めにしたことで電流の向きも変わり、軸方向の電磁力を考える必要が出てきます。
スキューを詳細に扱うには、コイルエンドやエンドリングを含むフル三次元モデルが使えます。ただし、計算規模は大きくなります。ここでは、二次元モデル、三次元多層法による三層モデル、フル三次元モデルを比較します。
三つのモデルの違い
フル三次元モデルでは、コイルエンドとエンドリングを含めて機器全体を表現します。図1(a)のモデルは、その比較基準です。
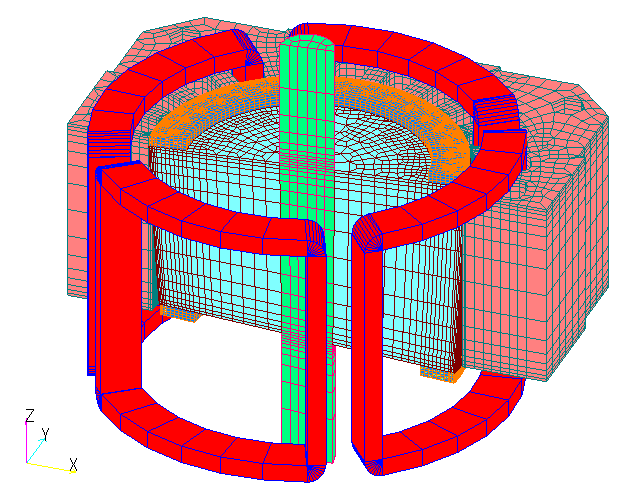
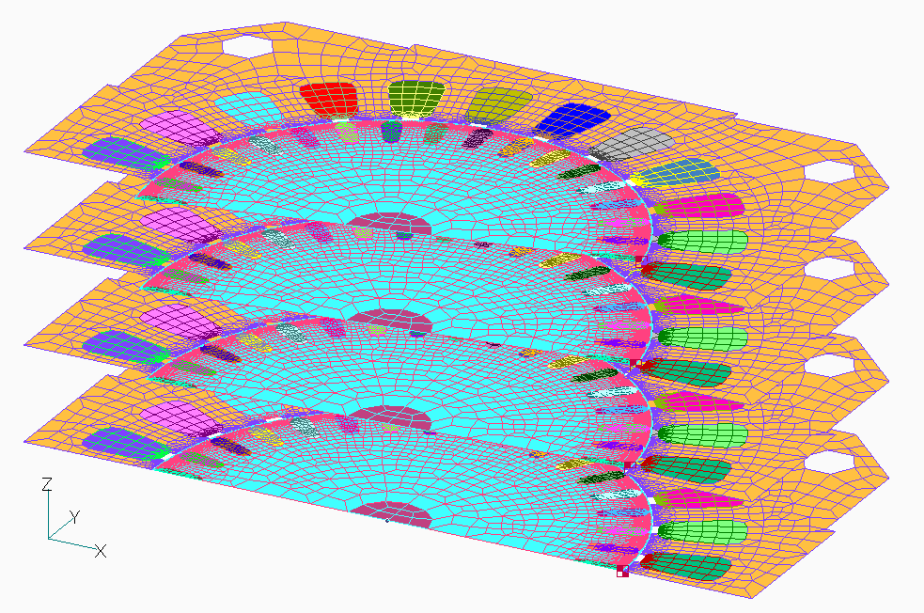
二次元多断面法では、軸方向に異なる位置の二次元断面を並べます。断面間の磁界が直接結合しないため、軸方向の磁束密度成分など、三次元的な効果には限界があります。図1(b)は大学や他社の解析でよく用いられる二次元多断面法の例です。
元原稿ではEMSolutionで図1(b)の方法を解析できないと記していました。その後、PMモータの段スキュー例で用いた独立断面の方法を誘導電動機にも応用できることが分かりました。ただし、見た目の形状が実際のスキューを表さず、ロータバー電流の連続性や軸方向力の評価にも限界があるため、この用途では積極的に勧めません。本記事は図1(c)の三次元多層法を取り上げます。
三次元多層法では、ロータのメッシュをスキュー角に応じてねじりながら軸方向に押し出します。図1(c)は三層の例です。断面間にも磁界の結合があり、二次元多断面法では表現できない成分を扱えます。
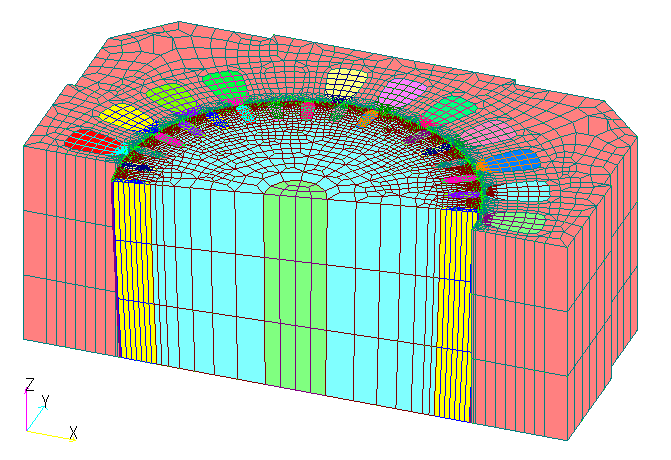
EMSolutionのスライド法では、ギャップの固定子メッシュと回転子メッシュで節点を共有する必要がありません。この性質を利用して、軸方向に粗い三層モデルでも回転を扱っています。境界条件とメッシュの具体的な設定は、会員向けのモデル説明へ分けて整理します。
横流と軸方向電磁力
スキューしたロータバーでは、軸方向だけでなく周方向の電流成分も考えられます。ロータバー間に導通がある場合には横流の原因となります。また、周方向電流と磁束の組み合わせは軸方向電磁力に関係し、振動や騒音を検討する際の評価対象になります。
ここで扱う解析結果は、ロータバー電流、トルク、軸方向電磁力です。元原稿には横流の説明がありますが、バー間の導通状態を変えた横流量の比較結果は載っていません。
Kモデルによる比較
誘導電動機のKモデルを用い、スキューを考慮しない二次元モデル(2D)、三層モデル(3D_3layer)、フル三次元モデル(full3D)を比べました。元原稿では、交流定常解析を初期値として6周期、計1836ステップの過渡解析を行っています。
図2では、二次元モデルのロータバー電流に見られる脈動が、スキューを考慮した二つの三次元モデルで小さくなっています。三層モデルとフル三次元モデルの波形も近くなっています。
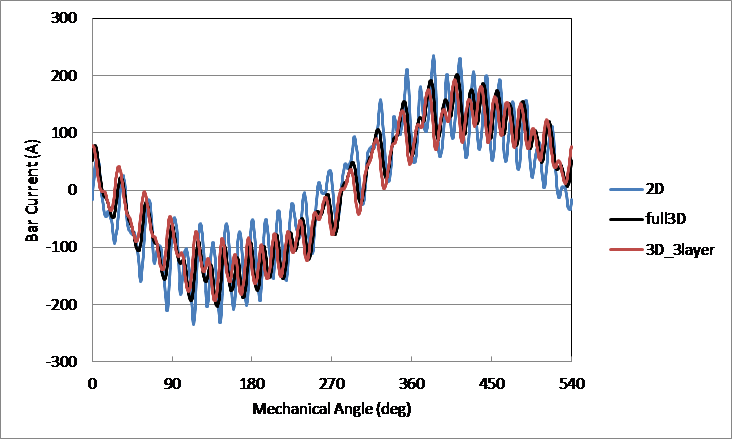
図3のトルク波形でも、三層モデルとフル三次元モデルでは、二次元モデルよりリプルが抑えられています。元原稿では、平均トルクは二次元、三層、フル三次元の順に大きいと報告しています。
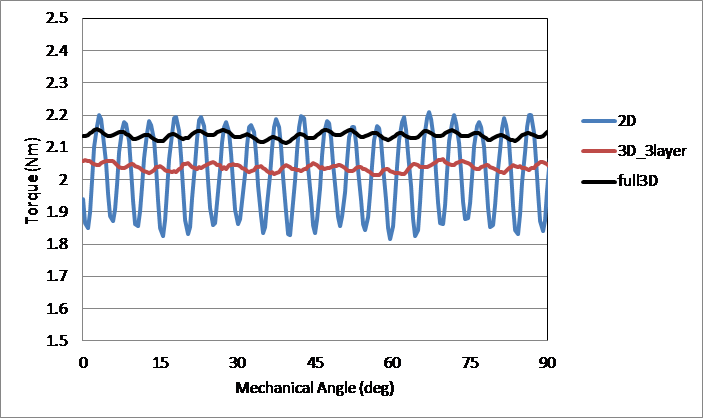
図4は軸方向電磁力 $F_z$ の時間平均値です。元原稿は、平均トルク $T$、ロータ径 $D$、スキュー角 $\alpha$ から求めた次の概算値も併記しています。SI単位系で $T$ は N·m、$D$ は m、$F_z$ は N です。
$$ F_z = \frac{T\tan\alpha}{D} $$
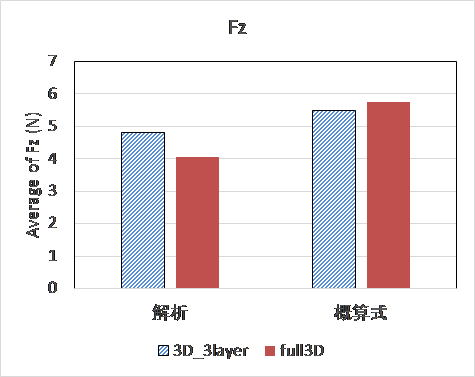
この事例では、フル三次元モデルの軸方向力は三層モデルより小さくなっています。一方、概算式では平均トルクが大きいフル三次元モデルの方が大きな値となり、解析結果の大小関係と一致しません。平均トルクだけから軸方向力を判断する際の限界が分かります。
計算規模も比べる
元原稿に記載された要素数、未知変数の数、1ステップ当たりの計算時間を表1にまとめます。同じ解析条件での比較値であり、別のモデルや計算環境で同じ時間になることを示すものではありません。
モデル | 要素数 | 未知変数 | 計算時間/ステップ |
二次元モデル | 9,620 | 9,074 | 0.99秒 |
三層モデル | 28,860 | 87,400 | 31.59秒 |
フル三次元モデル | 351,216 | 1,039,358 | 317.74秒 |
表1 元原稿に記載された計算規模と計算時間
三層モデルはフル三次元モデルと比べ、要素数と1ステップの計算時間がおよそ1/10です。この例では、電流とトルクの波形を近い計算結果として得られています。ただし、軸方向力にはモデル間の差が残ります。
まとめ
三次元多層法は、フル三次元モデルより計算規模を抑えつつ、誘導電動機のスキューによる電流・トルクの変化を評価する選択肢です。軸方向電磁力まで判断する場合は、モデル化の違いによる結果の差も確認する必要があります。
参考文献
[1] 髙橋康人・藤原耕二「誘導機のスキュー考慮法に関する一考察」電学静止器・回転機合同研資,SA-14-89/RM-14-105 (2014)。
[2] 回転機のバーチャルエンジニアリングのための電磁界解析技術調査専門委員会「回転機のバーチャルエンジニアリングのための電磁界解析技術」電学技報,No.776 (2000)。
[3] 米谷晴之「三次元解析による誘導電動機のスキューの効果に関する検討」電学論D,122,No.12,1135–1141 (2002)。